Il semble que même Thing de “La Famille Addams” ne soit pas à l’abri d’être remplacé par des machines.
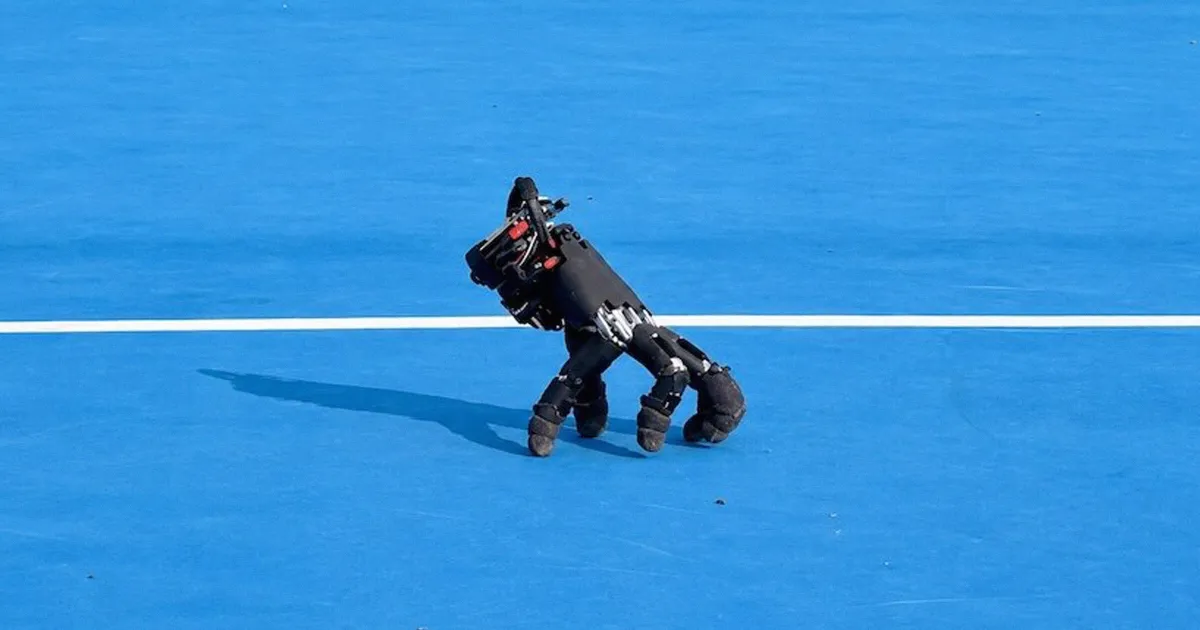
Des chercheurs du Laboratoire de Robotique Douce de l’ETH Zurich ont mis au point une main robotique anthropomorphe capable de se déplacer seule sur ses doigts. Ce petit prodige d’agilité peut naviguer sur différentes surfaces et même taper sur un clavier tout en se maintenant en équilibre, comme l’illustrent diverses vidéos de ses performances.
C’est réellement charmant de l’observer en pleine action, notamment lorsqu’il joue à un jeu vidéo. Cependant, il y a une touche troublante dans son mouvement, qui rappelle la démarche d’une araignée, et pourrait évoquer un robot tueur d’un film d’horreur de science-fiction qui refuse de mourir, même après avoir subi des dégâts. (Voir aussi : les métamachines.)
En plus de l’angoisse qu’il pourrait susciter, les chercheurs mentionnent que cette main autonome pourrait avoir des applications pratiques.
“Une main robotique avec sa propre mobilité pourrait intervenir dans des espaces de travail confinés sans nécessiter le bras qui la soutient pour la suivre”, expliquent-ils dans un article récent. “Par exemple, un robot de plus grande taille pourrait placer la main sur une surface de support à proximité d’une ouverture restreinte. La main pourrait alors se déplacer vers un contrôle ou un objet, interagir avec lui, puis revenir pour récupération.”
Cette main robotique marche sur ses doigts
Créer une main robotique autonome représente un défi car celle-ci doit à la fois se déplacer et interagir avec l’environnement en utilisant les mêmes doigts. Ce défi est accentué par le fait que les doigts, ayant été conçus pour imiter ceux des humains, ne sont pas de la même longueur. En réalité, la main utilisée est un modèle standard, et les chercheurs ont insisté pour ne pas modifier les doigts ni le contrôleur de position intégré, se concentrant plutôt sur l’apprentissage de la robotique.
Quelques modifications physiques étaient toutefois nécessaires : pour lui permettre d’être autonome, les chercheurs ont installé une batterie, un ordinateur embarqué et divers capteurs. Ensuite, ils l’ont entraînée dans un environnement simulé en utilisant l’apprentissage par renforcement, où le logiciel de la main était récompensé lorsqu’il accomplissait correctement une tâche tout en maintenant la posture naturelle de ses doigts.
Après de nombreuses tentatives, le robot a finalement appris à marcher de manière autonome, prouvant bientôt son efficacité dans le monde réel. La main désincarnée a traversé avec succès plus d’une douzaine de surfaces intérieures et extérieures, allant des carrelages à l’herbe et aux pierres. Bien que toutes ces surfaces soient planes, la main a démontré qu’elle était capable de s’adapter aux différentes frictions des terrains.
Un des moments les plus impressionnants — et adorables — a été lorsque le robot a été dirigé pour jouer à un jeu vidéo. Grâce à son équilibre impeccable, la main a réussi à presser les touches fléchées individuellement et a remporté une partie du jeu classique Sokoban.
Est-ce que nous verrons des essaims d’extrémités robotiques désincarnées déambuler dans le futur ? Probablement pas, mais elles pourraient servir à compléter des robots humanoïdes de taille normale.
“Permettre aux mains robotiques d’avoir leur propre mobilité pourrait rendre les futurs robots plus polyvalents dans les espaces et interfaces conçus pour les humains”, concluent les chercheurs.
À lire également sur les robots : Des scientifiques ont créé un nouveau robot humanoïde qui sursaute de peur lorsque vous vous approchez.
### FAQ
#### Quelles sont les applications possibles de cette main robotique autonome ?
Cette main pourrait être utilisée dans des industries comme la médecine, où elle pourrait interagir avec des outils médicaux dans des espaces restreints, ou dans des environnements de fabrication, où elle pourrait manipuler des pièces sans intervention humaine.
#### Cette recherche est-elle actuellement en développement ?
Oui, les chercheurs continuent d’améliorer les capacités de la main robotique en explorant de nouveaux algorithmes d’apprentissage et de meilleures intégrations de capteurs.
#### Quels sont les défis techniques rencontrés lors de la création de cette main robotique ?
Les principaux défis comprennent la fabrication d’une main capable d’équilibrer son poids tout en étant suffisamment agile pour manipuler des objets, ainsi que la nécessité de concevoir des contrôles précis pour l’interaction avec l’environnement.
#### Existe-t-il d’autres projets similaires dans le domaine de la robotique ?
Oui, plusieurs laboratoires dans le monde étudient des projets de robotique douce et d’automatisation avec des mains robotiques pour diverses applications.
#### Quelle est l’importance de l’apprentissage par renforcement dans ce projet ?
L’apprentissage par renforcement est crucial car il permet à la main de s’ajuster à différents scénarios et d’apprendre par essais et erreurs, rendant son fonctionnement plus autonome et adaptable à divers environnements.