Les recommandations de contenu et de produits d’ADGO.ca sont indépendantes. Il se peut que nous gagnions de l’argent si vous cliquez sur les liens de nos partenaires.
Enseignement du tennis aux robots : un défi technologique
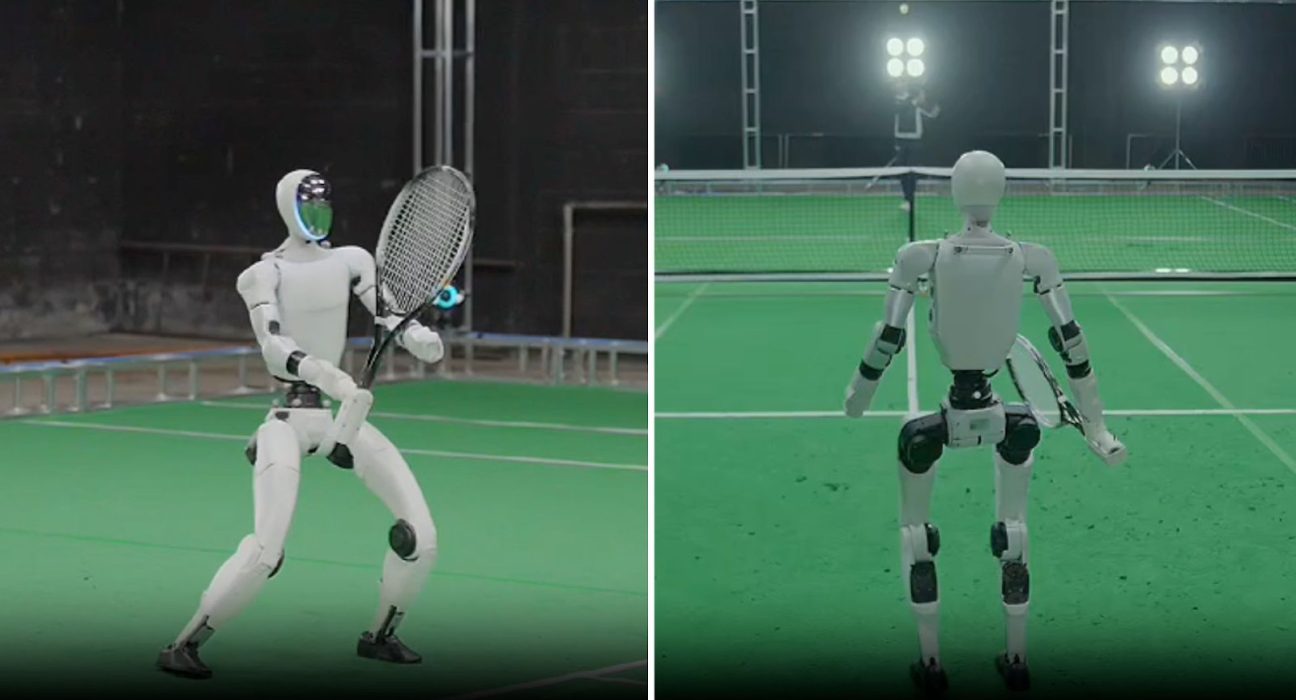
L’idée d’apprendre à des robots à jouer au tennis peut sembler farfelue, mais elle représente un incroyable test d’intelligence pratique. Des chercheurs chinois ont mis au point une méthode innovante qui permet aux robots de réagir en temps réel, plutôt que de suivre des programmes rigides. Grâce à un nouveau système appelé LATENT, ils ont réussi à entraîner un modèle de robot à réaliser des mouvements complexes, rapides et dynamiques avec une grande précision. Ce modèle décompose les gestes, comme les coups et le déplacement, en éléments plus simples à apprendre.
Un accomplissement avant jugé impossible
D’après l’équipe de recherche, les tentatives précédentes de faire interagir des robots dans des activités de tennis avaient échoué. Un des obstacles majeurs relevés par les chercheurs était l’incapacité de reproduire à la perfection les données cinétiques humaines dans des situations de tennis. Cependant, grâce à LATENT, ils ont pu franchir ce cap. En utilisant des données humaines imparfaites, qui contiennent tout de même les mouvements essentiels du tennis, le modèle a pu déterminer ce à quoi le processus global devrait ressembler en combinant ces éléments élémentaires.
En rafflant les données désordonnées, l’équipe a élaboré un système de contrôle permettant aux robots de frapper des balles de manière fiable dans diverses conditions, tout en imitant les mouvements humains.
Démarche adoptée par les chercheurs
Les étapes fondamentales de leur recherche comprennent :
- La collecte de fragments de mouvements de joueurs, même si ceux-ci présentent des erreurs, rendant ainsi leur capture et leur décomposition plus aisées.
- L’application d’apprentissage par renforcement pour aider le modèle à identifier les bases des mouvements, comme ce à quoi un coup de raquette humain devrait ressembler.
- L’intégration de tous ces éléments au sein d’un système baptisé LATENT (qui signifie « Apprentissage des compétences athlétiques en tennis à partir de données de mouvement humain imparfaites »), conçu pour alimenter les robots humanoïdes.
Applications concrètes
Les robots sont déjà utilisés dans divers contextes, allant de la fabrication à l’assistance domestique. Cependant, leur utilisation dans le sport et le divertissement pose un défi de taille. Ce dernier requiert des mouvements nuancés et imprévisibles, et le tennis n’échappe pas à cette règle.
Comme le souligne un rapport de Interesting Engineering, “le tennis exige des humanoïdes qu’ils gèrent les actions dans un continuum. Le robot doit repérer la balle rapidement, prévoir sa trajectoire, ajuster sa position, stabiliser ses jambes et frapper la raquette au moment adéquat, sans interruption. Même un échange court ne laisse pas de place à un temps de traitement.”
Malgré ces défis, des progrès notables ont été réalisés dans l’utilisation des robots dans le domaine sportif. Un exemple marquant est le Walker S2, un robot polyvalent de UBTech qui a impressionné avec ses habiletés au tennis.
Au cours d’un test réalisé avec le robot humanoïde Unitree G1, il a atteint un taux de réussite impressionnant de 96,5% lors de 10 000 essais. Il a exécuté des coups droits et des revers tout en maintenant un bel équilibre, en jouant contre des humaines.
Améliorations et perspectives
Les chercheurs notent dans la conclusion de leur article que, bien que leur étude ait porté sur le tennis, des améliorations de ce système pourraient étendre son utilisation à de nombreuses autres formes de divertissement.
Cependant, il est important de noter que ses limitations font qu’il est actuellement moins compétitif face à des joueurs professionnels. L’environnement d’entraînement utilise des balles générées aléatoirement, au lieu de simuler un véritable match compétitif. Remplacer la technologie de capture de mouvement par une vision active pourrait accroître son autonomie opérationnelle dans le monde réel. De plus, l’implémentation d’un cadre de formation multi-agent pourrait amener chaque robot à s’adapter aux changements stratégiques de ses adversaires, reflétant ainsi la dynamique réelle du tennis.
FAQ
Quels sont les principaux défis rencontrés dans l’apprentissage du tennis pour les robots ?
Les défis incluent la précision dans la reproduction des mouvements humains et la nécessité de réagir rapidement sans interruption.
Quelle est l’importance de l’apprentissage par renforcement dans ce contexte ?
L’apprentissage par renforcement permet aux robots de comprendre et de s’adapter à des comportements humains en apprenant des erreurs.
Comment le système LATENT améliore-t-il les capacités des robots ?
LATENT permet de décomposer les mouvements complexes du tennis en éléments plus simples et d’utiliser des données imparfaites pour entraîner les robots à agir de manière plus efficace.
Existe-t-il d’autres domaines d’application pour cette technologie ?
Oui, les compétences acquises pourraient être transférées à d’autres sports ou scénarios de divertissement, proposant ainsi des interactions plus variées avec les humains.
Quelles sont les prochaines étapes pour les recherches sur les robots au tennis ?
Les chercheurs envisagent d’intégrer des systèmes de vision active et de simuler des environnements de match pour améliorer les performances des robots en situation réelle.